
로봇 자동화의 도약: 범용 로봇
2026.04.29
과거의 로봇은 자동차 조립이나 단순 포장처럼 정해진 환경에서 한 가지 일만 수행하는 '특수 목적용'이었습니다. 하지만 최근 하드웨어와 소프트웨어의 비약적인 발전으로, 서로 다른 환경에서 다양하고 복잡한 업무를 수행할 수 있는 '범용 로봇(General-purpose robots)' 시대가 열리고 있습니다.
로봇의 역설: 모라벡의 역설 (Moravec's Paradox)
우리가 로봇을 개발할 때 마주치는 흥미로운 현상이 있습니다. 로봇은 복잡한 수학 계산이나 데이터 분석은 사람보다 훨씬 잘하지만, 정작 우리가 쉽게 하는 '블루베리 으깨지 않고 따기'나 '물건 옮기기' 같은 물리적 활동에는 큰 어려움을 겪는다는 것입니다. 과거에는 이를 해결하기 위해 사람이 로봇의 모든 미세한 움직임을 일일이 코딩해야 했지만, 이제는 AI 기술이 이를 스스로 학습하게 만들고 있습니다.
소프트웨어의 혁신: '생각하는 로봇'을 만드는 기술
범용 로봇이 똑똑해진 이유는 크게 세 가지 핵심 기술 덕분입니다.
파운데이션 모델(Foundation Models): 로봇이 시각적 패턴을 인식하고 음성 명령을 알아듣게 합니다.
행동 복제(Behavioral Cloning): 사람이 하는 행동을 영상이나 실물로 보고 그대로 따라 하며 학습합니다.
추론 모델(Reasoning Models): 문제를 작은 단위로 쪼개어 논리적으로 해결 방법을 찾아냅니다.

출처 : McKinsey & Company / A leap in automation: The new technology behind general-purpose robots
하드웨어와 센서의 조화
소프트웨어가 '두뇌'라면, 센서와 1액추에이터는 '감각'과 '근육'입니다. 로봇은 2자이로스코프(움직임 감지), 카메라(시각), 촉각 센서 등을 통해 세상을 느낍니다. 예를 들어, 공장에서 물건의 방향이 틀어져 있어도 로봇이 직접 보고 즉시 방향을 바로잡아 집어 올릴 수 있게 된 것입니다.
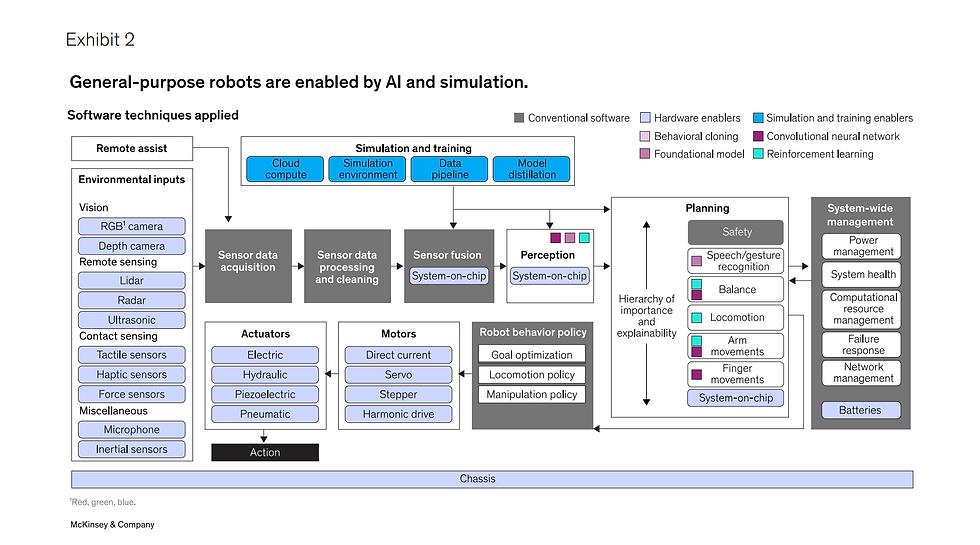
출처 : McKinsey & Company / A leap in automation: The new technology behind general-purpose robots
1액추에이터(Actuator) : 전기, 유압, 공압 등의 에너지를 이용하여 기계적 움직임(회전, 직선 운동 등)을 만들어내는 구동장치
2자이로스코프(Gyroscope) : 빠르게 회전하는 물체가 회전축의 방향을 일정하게 유지하려는 성질(강직성)을 이용해, 물체의 각속도(회전하는 속도)와 자세를 측정하는 센서
아직 넘어야 할 산 (과제들)
혁신적인 발전에도 불구하고 여전히 해결해야 할 숙제들이 남아 있습니다.
복합 데이터 처리의 어려움: 예를 들어 오믈렛을 요리할 때처럼, 프라이팬의 무게(촉각)와 달걀의 상태(시각)를 실시간으로 동시에 고려하며 여러 도구를 다루는 것은 아직 어렵습니다.
예측 불가능한 환경: 시뮬레이션과 달리 실제 현장에서 누군가 작업대를 옮기거나 상자 위치를 바꾸면 로봇이 혼란을 겪을 수 있습니다.
배터리 및 하드웨어 한계: 현재 휴머노이드 로봇의 배터리 수명은 3~5시간 정도로 짧으며, 충전 중 발생하는 가동 중단 시간도 해결해야 할 문제입니다.
결론: 미래를 향한 준비
범용 로봇은 이제 단순한 호기심의 대상을 넘어 업무 현장의 필수적인 파트너로 진화하고 있습니다. 비록 하드웨어와 소프트웨어 측면의 도전 과제가 남아있지만, 이 기술이 가져올 가치를 고려할 때 기업들이 얼마나 빠르게 이 변화를 수용하느냐가 미래 경쟁력의 핵심이 될 것입니다.
본 아티클은 McKinsey & Company의 「A leap in automation: The new technology behind general-purpose robots」 리포트를 재구성 및 요약하였습니다.